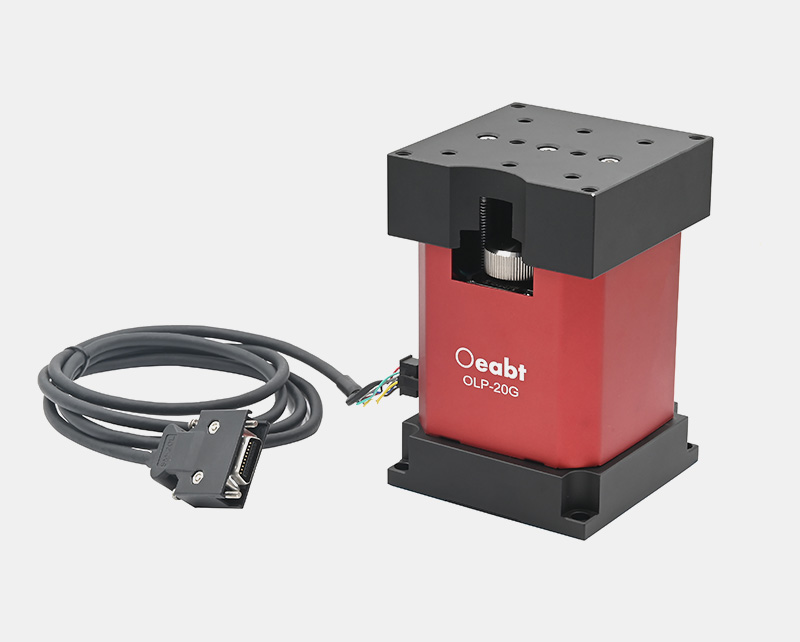
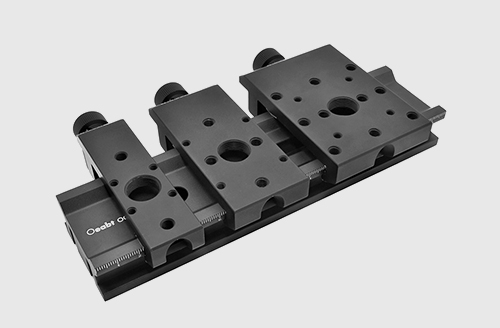


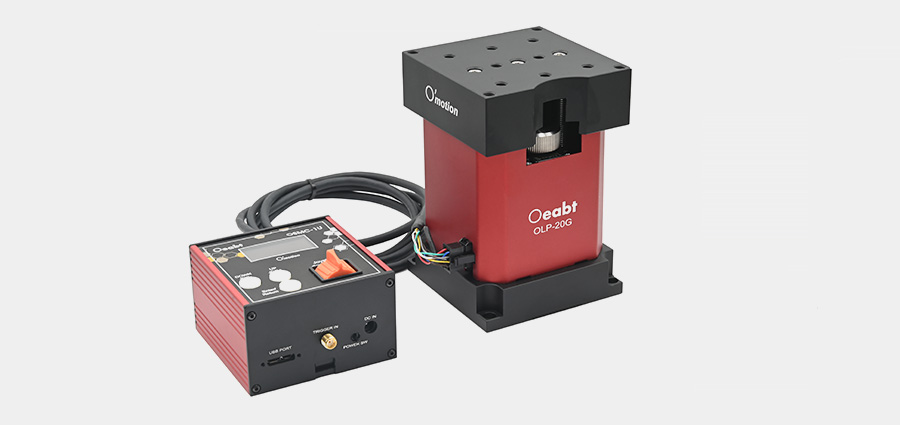




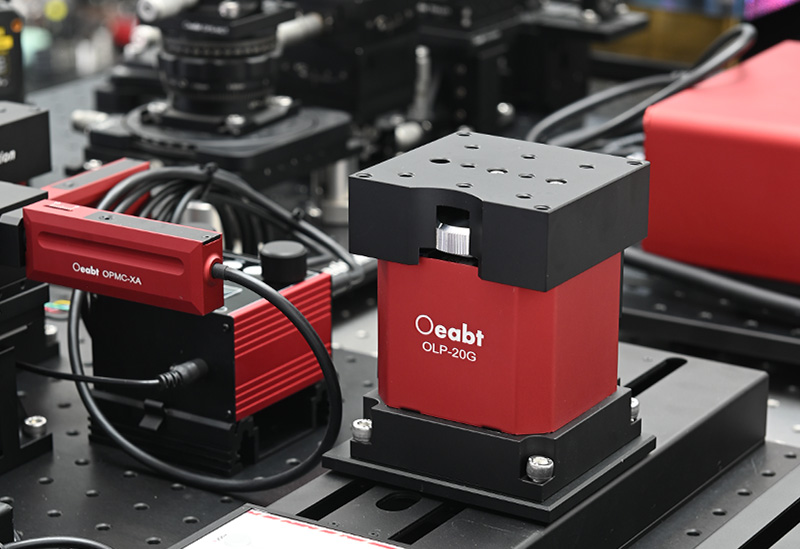
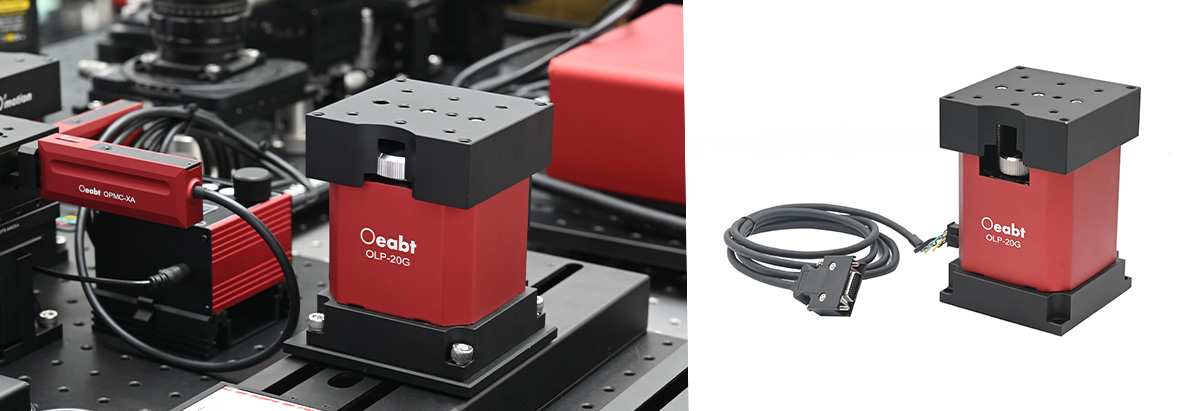
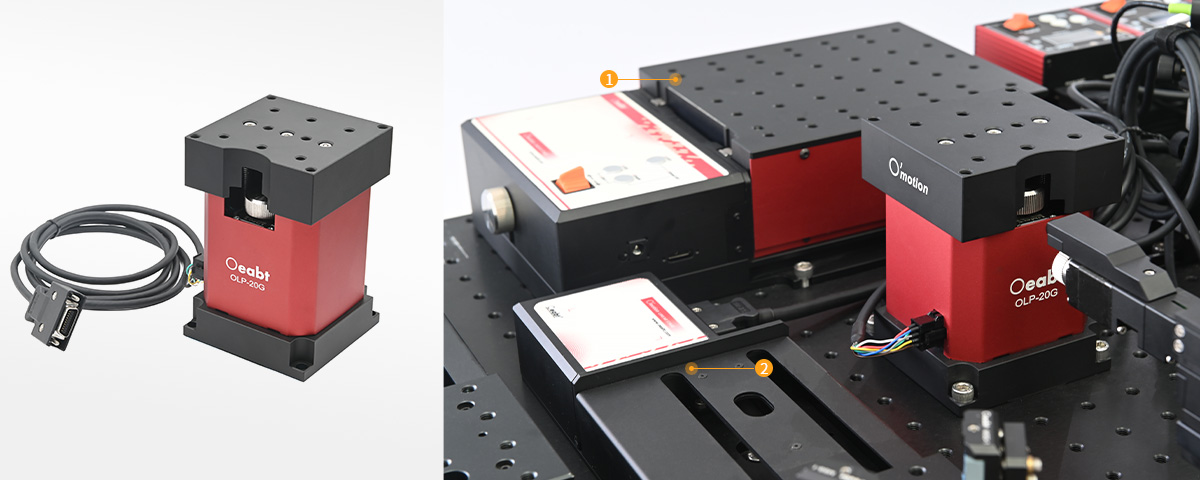
• 纳米级微定位升降平台;
• Ø8mm精密滚珠丝杠与双直线导轨组合,高刚性和稳定性的机械基础;
• 内置NPN常开型槽光电传感器,为控制器提供可靠的原点信号,实现建立绝对坐标系和消除累积误差;
• 适用于如干涉测量、光谱分析、激光光束准直,需要亚纳米级的位置调整;
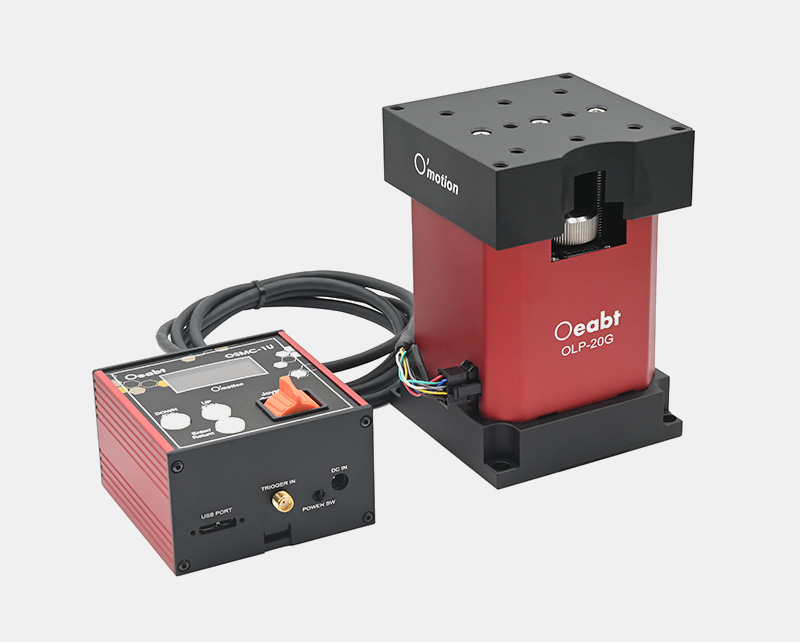
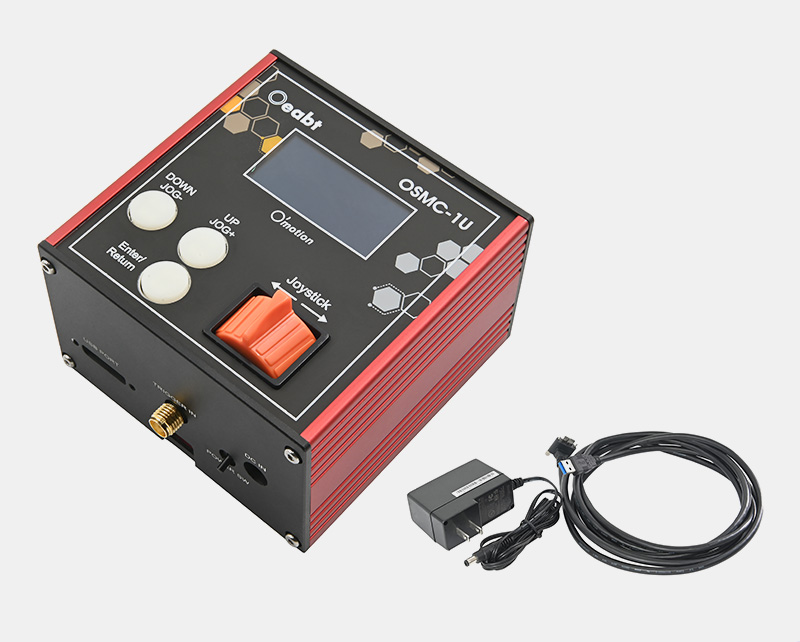
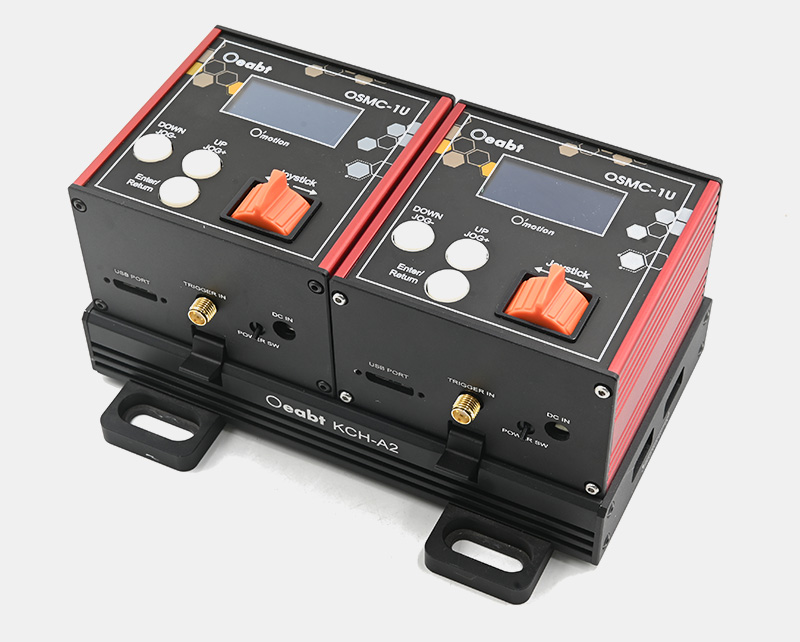
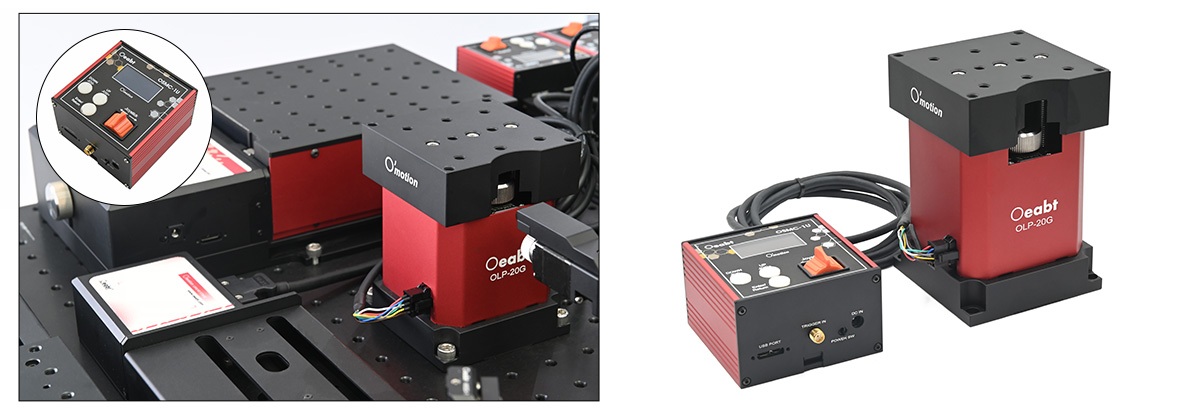
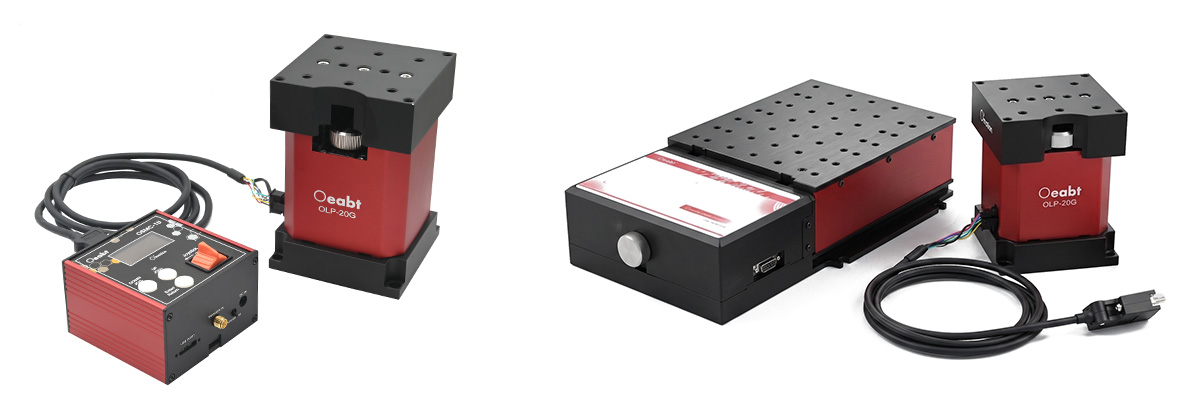
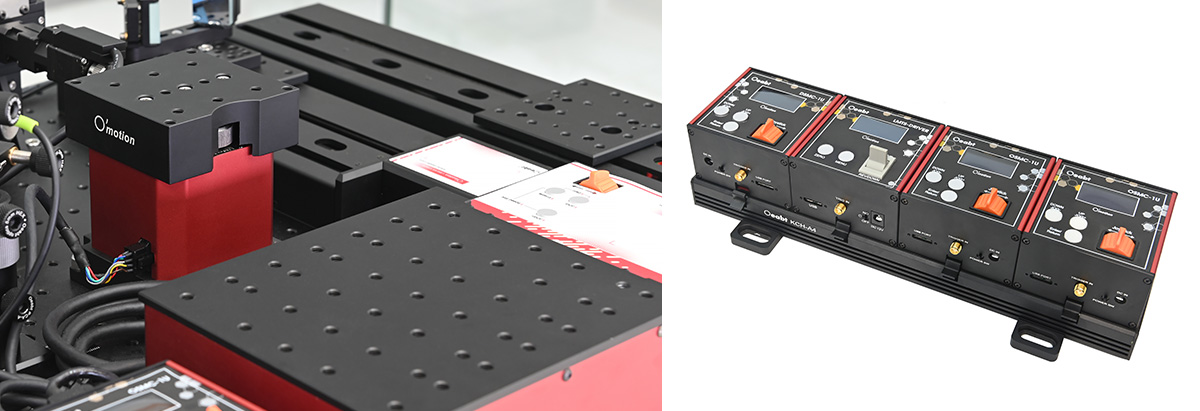
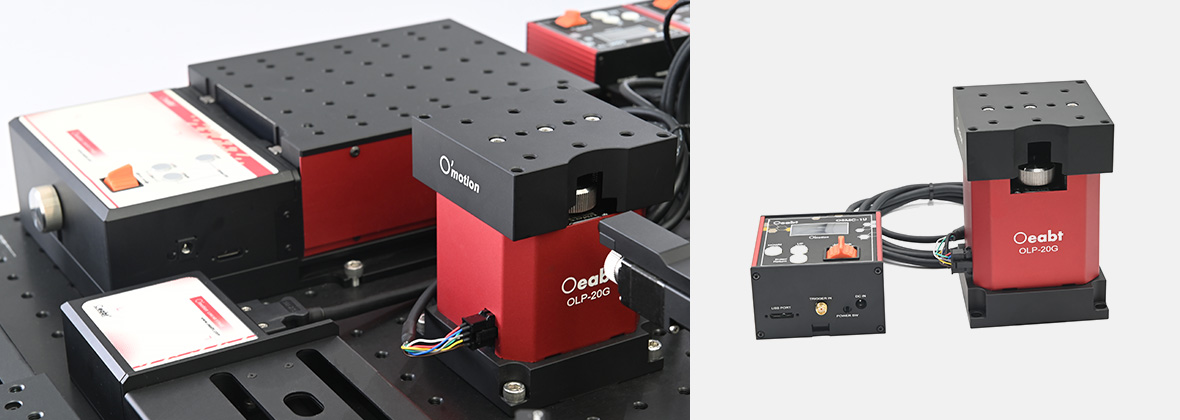
• 推荐与 O'motion 单轴/四轴运动控制器配套使用;
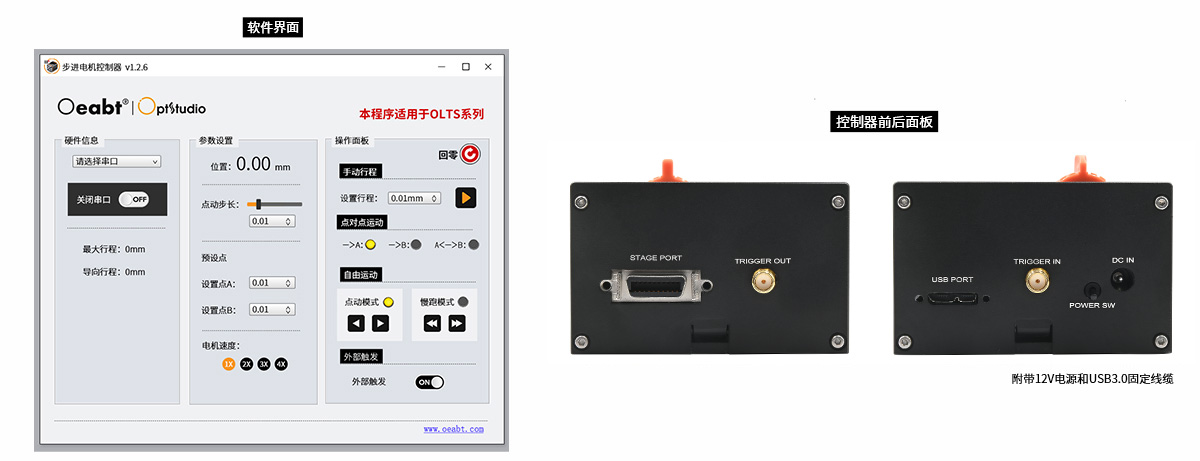
• 支持通过USB串口通信与上位机程序程序交互,通信协议采用ASCII O’motion指令集;
• 支持在Windouws/Linux/MacOs/Android等操作系统下开发上位机控制程序,实现跨平台应用;
• 提供windows版本的上位机控制程序样例及通信协议文档,方便用户进行二次开发或系统集成;
微定位升降适用于干涉测量、光谱分析、激光光束准直等需要亚纳米级位置调整的场景应用。
|
型号 |
OLP-20G |
|
规格 |
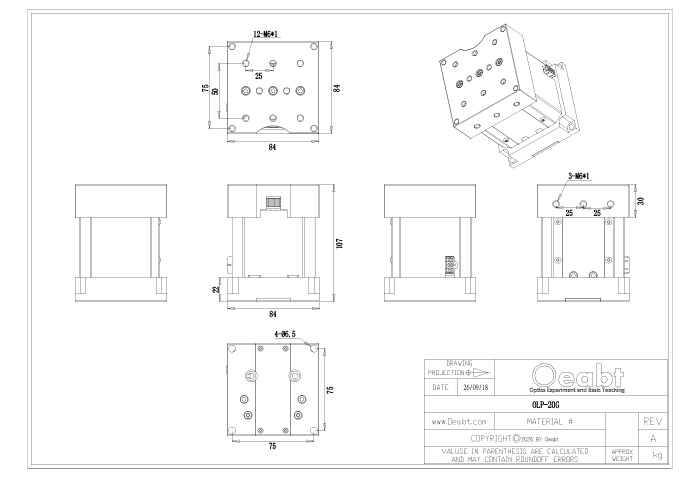
94.0*84.0*107.0mm |
|
总行程 |
19mm |
|
台面尺寸 |
顶板:84*84mm |
|
丝杠 |
φ8mm 精密滚珠丝杠 |
|
导程 |
1mm |
|
导轨形式 |
双直线导轨 |
|
主要材料 |
高碳钢、铝合金 |
|
精度技术指标 |
|
|
整步分辨率 |
0.0014μm/脉冲 |
|
半步分辨率 |
0.0007μm/脉冲* |
|
最高速度* |
0.45mm/s |
|
最低速度* |
0.055mm/s |
|
点动距* |
0.7μm |
|
定位精度 |
±1μm |
|
单向重复定位精度 |
±2μm |
|
双向重复定位精度 |
±3μm |
|
承载力 |
11.7kg |
|
电机、传感器技术指标 |
|
|
电机类型 |
减速步进电机 |
|
减速比 |
14:1 |
|
额定电流 |
0.5A/相 |
|
步距角 |
1.8° |
|
微步数 |
51200 |
|
传感器类型 |
槽型光电传感器 |
|
传感器电源电压 |
DC 5V |
|
消耗电流 |
50mA |
|
输出端电气特性 |
NPN常开 |
|
信号的含义 |
高电平有效 |
|
推荐驱动器/控制器 |
OSMC-1U单轴步进控制器、O’motion 四轴运动控制系统 |
注*:最高、最低运动速度及点动距取决于运动控制器的脉冲频率及设定,因此上述*号标注参数,均为采用Oeabt® O’motion 运动控制系统下的测试结果。
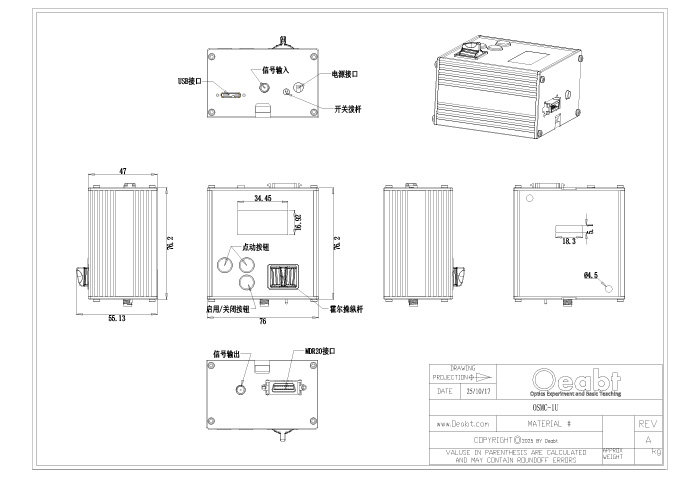
 OSMC-1U 工程图下载